1. Dall’inevitabilità reattiva al problema causale
Nella ricostruzione degli incidenti stradali, la valutazione dell’evitabilità assume normalmente come riferimento iniziale l’istante in cui il pericolo diviene percepibile dal conducente la cui condotta è oggetto di esame. Da quel momento si verifica se l’evento sarebbe comunque accaduto qualora il conducente avesse tenuto la condotta conforme alla regola cautelare.
Quando l’analisi riguarda il ruolo causale della velocità, alla velocità effettivamente tenuta viene sostituita la velocità conforme, ossia quella che, sulla base di una valutazione ex ante delle condizioni concrete della circolazione, il conducente avrebbe dovuto mantenere.
La velocità conforme può coincidere con il limite numerico vigente, quando non ricorrono ulteriori circostanze che impongono una maggiore moderazione della marcia, oppure può essere rappresentata da una velocità prudenziale inferiore al limite, quando le caratteristiche della strada, le condizioni di visibilità, il traffico, le condizioni meteorologiche o altre circostanze concretamente conoscibili ex ante rendono esigibile una velocità più contenuta, in particolare ai sensi dell’art. 141 c.d.s.
La velocità conforme non rappresenta pertanto un valore determinato a posteriori in funzione della velocità del veicolo in esame che avrebbe consentito di evitare l’evento, ma deve essere individuata autonomamente, sulla base del quadro fattuale disponibile prima dell’incidente e secondo una valutazione rigorosamente ex ante.
Individuata la velocità conforme, l’analisi ordinaria considera il tempo di percezione e reazione tₚᵣ e verifica se, a partire dalla posizione occupata dal veicolo nel momento di percezione del pericolo, l’evento non si sarebbe verificato qualora il conducente avesse mantenuto quella velocità. La verifica può essere svolta secondo il criterio dell’evitabilità spaziale, accertando se il veicolo si sarebbe arrestato prima del punto d’urto, oppure secondo quello dell’evitabilità temporale, accertando se il ritardo nell’arrivo al punto di conflitto avrebbe consentito all’altro utente di liberare la fascia d’ingombro del mezzo in esame.
Fin qui, l’analisi risponde a una domanda precisa: dal momento in cui il pericolo diviene percepibile, l’incidente si sarebbe comunque verificato anche se il conducente avesse mantenuto la velocità conforme?
Se la risposta è positiva, l’analisi classica conclude che l’incidente era inevitabile anche alla velocità conforme. Il problema nasce quando da questo risultato si fa discendere che anche la velocità non conforme mantenuta nella fase immediatamente antecedente sia causalmente irrilevante. È quest’ultimo passaggio che non è necessariamente corretto.
La ragione è che l’istante in cui il pericolo diviene percepibile coincide spesso con una configurazione spazio-temporale nella quale l’evento è ormai inevitabile proprio a causa della velocità non conforme mantenuta nella fase immediatamente precedente. In una simile situazione, la distanza e il tempo disponibili possono risultare insufficienti non per una circostanza indipendente dalla condotta del conducente, ma perché quella stessa condotta ha portato il veicolo a trovarsi in una posizione più avanzata rispetto a quella che avrebbe occupato mantenendo la velocità conforme.
Si verifica così una situazione paradossale: l’inevitabilità accertata nella fase terminale della sequenza viene utilizzata per escludere il ruolo causale della medesima condotta che ha contribuito proprio a determinare quella situazione di inevitabilità.
La corretta delimitazione del giudizio di evitabilità assume quindi rilievo non soltanto sul piano teorico, ma anche sul piano applicativo, poiché concentrare l’analisi sulla sola fase terminale della sequenza può incidere in modo decisivo sull’accertamento della responsabilità e, in ambito civile, sul riconoscimento e sulla misura del risarcimento.
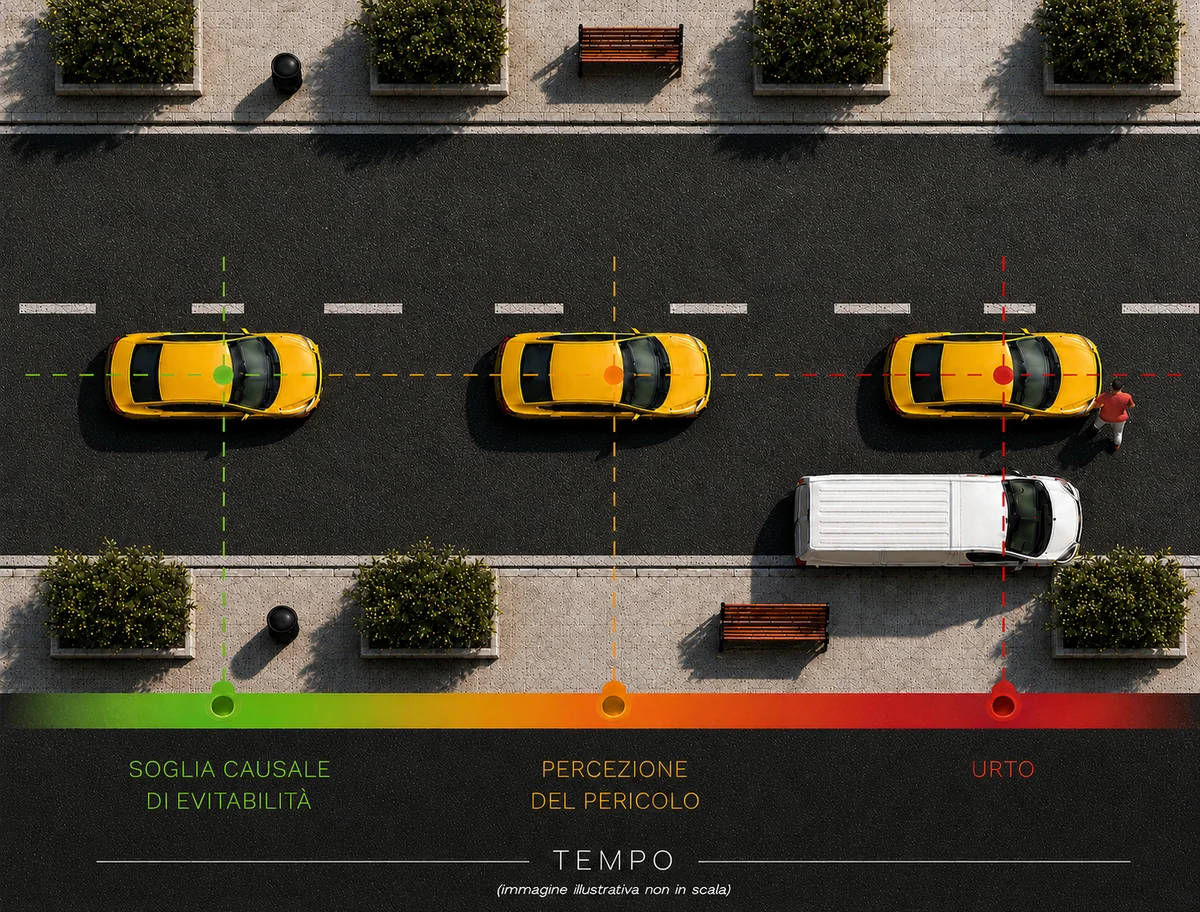
Il metodo della soglia causale di evitabilità (SCE) nasce dall’esigenza di verificare proprio il rapporto tra l’inevitabilità accertata nella fase terminale e la velocità mantenuta nella fase immediatamente antecedente. L’obiettivo è stabilire se l’inevitabilità accertata a partire dal momento di percezione del pericolo costituisca un dato indipendente da quella velocità oppure rappresenti già l’effetto finale di una condotta non conforme causalmente rilevante.
2. Inevitabilità reattiva terminale ed evitabilità causale antecedente
L’inevitabilità accertata a partire dal momento di percezione del pericolo viene qui definita inevitabilità reattiva terminale. In quella configurazione, il conducente non dispone più di margini sufficienti, in termini di spazio e di tempo, per impedire l’evento attraverso una normale reazione, anche attribuendogli in quel momento la velocità conforme. Questo risultato non dimostra, tuttavia, l’irrilevanza causale della velocità non conforme mantenuta nella fase antecedente.
Quando, estendendo la verifica alla fase immediatamente antecedente, il mantenimento della velocità conforme avrebbe impedito l’evento, si parla invece di evitabilità causale antecedente.
Il momento di percezione del pericolo non coincide necessariamente con l’origine della situazione causalmente rilevante. In alcuni casi, il rischio che conduce all’evento è già stato determinato dalla precedente condotta in termini di velocità, quando proprio quella condotta ha portato il veicolo in una configurazione spazio-temporale dalla quale il successivo pericolo non è più fronteggiabile.
La conduzione di un veicolo è infatti soggetta a un dovere cautelare continuo, che impone di adeguare costantemente la velocità alle condizioni concrete della circolazione. L’esigibilità di una condotta prudente non nasce quindi soltanto nel momento in cui si manifesta uno specifico pericolo, ma può essere già presente nella fase antecedente.
In questi casi, la sequenza causale deve essere ricostruita in termini diversi. La velocità non conforme mantenuta nella fase immediatamente antecedente determina una posizione del veicolo più avanzata rispetto a quella che avrebbe occupato mantenendo la velocità conforme; ne deriva una riduzione dei margini disponibili e l’ingresso in una situazione di inevitabilità reattiva già prima che il pericolo divenga percepibile. Seguono quindi la percezione, la reazione e l’urto.
In questa prospettiva, la percezione del pericolo nella fase terminale non rappresenta necessariamente l’origine causale dell’evento, ma il momento nel quale diventano evidenti gli effetti di una situazione di rischio già determinata dalla condotta antecedente.
In questi casi, l’inevitabilità terminale non dimostra quindi l’assenza di efficacia causale della precedente velocità non conforme, ma ne costituisce l’esito finale.
La domanda da formulare diventa allora diversa: qual è la configurazione spazio-temporale più prossima all’urto, individuata procedendo a ritroso lungo la sequenza, a partire dalla quale il mantenimento della velocità conforme avrebbe impedito l’evento, fermi restando il successivo momento di percezione del pericolo, il tempo di percezione e reazione e le altre condizioni della sequenza, salvo le modificazioni che derivano necessariamente dalla diversa velocità?
La configurazione così individuata costituisce la soglia causale di evitabilità. Nel seguito, in assenza di possibili equivoci, sarà indicata semplicemente come soglia.
3. Le coordinate spazio-temporali della soglia causale
La soglia viene individuata attraverso due coordinate riferite direttamente all’urto: la distanza di soglia dₛₒ e il tempo di soglia tₛₒ.
Quando la soglia è determinata secondo il criterio dell’evitabilità spaziale viene indicata come SCEₛ; quando è determinata secondo il criterio dell’evitabilità temporale, come SCEₜ.
La distanza di soglia dₛₒ è la distanza del veicolo dal punto d’urto, misurata lungo la sua traiettoria, in corrispondenza della soglia.
Il tempo di soglia tₛₒ è l’intervallo temporale compreso tra la soglia e l’istante dell’urto.
Entrambe le coordinate sono quindi riferite direttamente all’urto.
L’istante di percezione del pericolo rimane essenziale per ricostruire la successiva reazione del conducente, ma non costituisce necessariamente il limite iniziale dell’analisi causale.
La soglia individua anzitutto un dato cinematico, rappresentato dalla configurazione spazio-temporale più prossima all’urto a partire dalla quale il mantenimento della velocità conforme avrebbe impedito l’evento concreto. La sua determinazione, da sola, non consente ancora di affermare che quella velocità fosse giuridicamente dovuta già in quel momento.
Una volta individuata la soglia, occorre quindi verificare se, in corrispondenza di quella stessa configurazione spazio-temporale, la velocità conforme utilizzata nel calcolo fosse già concretamente e giuridicamente esigibile ex ante.
4. Un esempio: il pedone nascosto da un furgone parcheggiato
L’esempio che segue ha esclusiva funzione illustrativa del metodo. I valori numerici e le assunzioni cinematiche adottati non costituiscono parametri di riferimento per i casi reali, nei quali ogni dato deve essere determinato autonomamente sulla base degli elementi disponibili nel caso concreto.
Si consideri un incidente che avviene lungo un tratto di strada soggetto al limite di 50 km/h, mentre un’autovettura procede alla velocità di 90 km/h. Ai fini dell’esempio, si assume che, nelle condizioni concrete considerate, la velocità conforme coincida con il limite di 50 km/h. La velocità effettiva e quella conforme corrispondono dunque rispettivamente a 25 m/s e a circa 13,89 m/s.
Un pedone inizia ad attraversare la carreggiata, da destra a sinistra rispetto al verso di marcia della vettura, provenendo da dietro un furgone parcheggiato che ne impedisce completamente l’avvistamento al conducente fino al momento in cui il pedone emerge dalla sua sagoma.
Dopo essere emerso dalla sagoma del furgone, il pedone percorre 1 metro sulla carreggiata e viene colpito dallo spigolo anteriore destro della vettura.
Si assumono inoltre la velocità costante del pedone pari a 1,5 m/s, la larghezza dell’autovettura pari a 1,8 m, il tempo di percezione e reazione tₚᵣ pari a 1 s e, per la successiva fase di frenata, una decelerazione costante pari a 7 m/s².
In una ricostruzione reale, i parametri devono essere determinati sulla base degli elementi disponibili nel caso concreto e la distanza di arresto va calcolata mediante il modello tecnicamente appropriato, considerando, ove necessario, anche la fase di stabilizzazione della frenata e gli ulteriori parametri normalmente utilizzati nella ricostruzione.
Poiché il pedone percorre 1 metro alla velocità di 1,5 m/s prima di essere colpito, il tempo intercorrente tra la sua comparsa oltre la sagoma del furgone e l’urto è pari a circa 0,67 s (1 / 1,5 ≈ 0,67 s).
Nello stesso intervallo di tempo l’autovettura, procedendo alla velocità effettiva di 90 km/h, percorre circa 16,7 m [25 × (1 / 1,5) ≈ 16,7 m].
Nel momento della percezione del pericolo, l’autovettura si trova quindi a circa 16,7 m dal punto d’urto.
5. L’analisi classica: evitabilità spaziale
Secondo il criterio dell’evitabilità spaziale, l’analisi classica sostituisce alla velocità effettiva di 90 km/h quella conforme di 50 km/h, assumendo come configurazione iniziale quella corrispondente al momento della percezione del pericolo, quando l’autovettura si trova a circa 16,7 m dal punto d’urto.
Alla velocità di 50 km/h, corrispondente a circa 13,89 m/s, durante il tempo di percezione e reazione tₚᵣ pari a 1 s l’autovettura percorre circa 13,9 m (13,89 × 1 ≈ 13,9 m).
Assumendo per la successiva fase di frenata una decelerazione costante pari a 7 m/s², la distanza di frenata risulta pari a circa 13,8 m [13,89² / (2 × 7) ≈ 13,8 m].
La distanza complessivamente necessaria all’arresto è quindi pari a circa 27,7 m [13,89 + 13,89² / (2 × 7) ≈ 27,7 m], mentre la distanza disponibile nel momento della percezione del pericolo è di soli 16,7 m.
Poiché la distanza necessaria all’arresto è ampiamente superiore a quella disponibile, l’arresto prima del punto d’urto risulta impossibile.
L’esito dell’analisi dell’evitabilità spaziale è pertanto univoco: alla velocità conforme di 50 km/h, lo spazio disponibile nel momento della percezione del pericolo non consente l’arresto dell’autovettura prima del punto d’urto.
6. L’analisi classica: evitabilità temporale
L’evitabilità dell’investimento può essere verificata anche secondo il criterio classico dell’evitabilità temporale, accertando se la riduzione della velocità del veicolo avrebbe determinato un ritardo nel raggiungimento del punto di conflitto sufficiente a consentire al pedone di liberare completamente la fascia d’ingombro dell’autovettura.
Nell’esempio in esame, il pedone viene colpito dallo spigolo anteriore destro del veicolo dopo avere percorso 1 m dalla sagoma del furgone. Per liberare completamente la fascia d’ingombro dell’autovettura sopraggiungente, il pedone deve quindi percorrere almeno l’intera larghezza dell’autovettura, assunta pari a 1,8 m. Di conseguenza, la distanza complessivamente necessaria risulta pari a 2,8 m (1 + 1,8 = 2,8 m).
Alla velocità costante di 1,5 m/s, il pedone necessita di circa 1,87 s per percorrere tale distanza (2,8 / 1,5 ≈ 1,87 s).
Occorre pertanto verificare se, sostituendo alla velocità effettiva quella conforme di 50 km/h nel momento della percezione del pericolo, l’autovettura raggiungerebbe il punto di conflitto prima o dopo tale intervallo.
Durante il tempo di percezione e reazione tₚᵣ pari a 1 s, l’autovettura percorre circa 13,9 m. Dei circa 16,7 m inizialmente disponibili ne rimangono quindi circa 2,8 m.
Applicando al tratto residuo l’equazione del moto uniformemente decelerato, con velocità iniziale pari a circa 13,89 m/s e decelerazione costante pari a 7 m/s², l’autovettura raggiunge il punto di conflitto dopo ulteriori circa 0,21 s. Il tempo complessivo trascorso da quel momento risulta pertanto pari a circa 1,21 s.
Nello stesso intervallo il pedone percorre circa 1,8 m (1,5 × 1,21 ≈ 1,8 m), mentre per liberare completamente la fascia d’ingombro del mezzo ne sarebbero necessari 2,8 m.
Anche secondo il criterio classico dell’evitabilità temporale, pertanto, l’investimento risulta inevitabile.
La conclusione dell’analisi classica è netta: assumendo come riferimento iniziale il momento della percezione del pericolo, l’incidente risulta inevitabile anche sostituendo alla velocità effettiva di 90 km/h quella conforme di 50 km/h, sia secondo il criterio dell’evitabilità spaziale, per impossibilità di arresto prima del punto d’urto, sia secondo quello dell’evitabilità temporale, per insufficienza del tempo necessario al pedone per liberare la fascia d’ingombro del veicolo.
La conclusione è corretta rispetto al punto di partenza assunto dall’analisi classica, ossia il momento della percezione del pericolo. Resta però da verificare se, per valutare il ruolo causale della velocità, quell’istante costituisca davvero il corretto punto di partenza o se l’analisi debba comprendere anche la fase immediatamente antecedente.
7. La soglia causale di evitabilità spaziale
Alla velocità conforme di 50 km/h, l’autovettura necessita di circa 27,7 m per arrestarsi prima del punto d’urto, mentre, nel momento di percezione del pericolo, dispone di soli 16,7 m. Il margine spaziale mancante è quindi pari a circa 11,0 m (27,7 − 16,7 ≈ 11,0 m).
La differenza tra la velocità effettiva di 90 km/h, pari a 25 m/s, e quella conforme di 50 km/h, pari a circa 13,89 m/s, è di circa 11,11 m/s (25 − 13,89 ≈ 11,11 m/s).
Assumendo, nell’esempio, che l’autovettura abbia mantenuto la velocità costante di 90 km/h anche nei brevi istanti antecedenti al momento di percezione del pericolo, anticipando di un secondo il mantenimento della velocità conforme la posizione controfattuale dell’autovettura risulta arretrata di circa 11,11 m rispetto a quella effettiva. Per ottenere il margine aggiuntivo di 11,0 m necessario all’arresto è pertanto sufficiente anticipare il mantenimento della velocità conforme di circa 0,99 s (11,0 / 11,11 ≈ 0,99 s).
Sul piano cinematico, sarebbe stato quindi sufficiente che l’autovettura procedesse alla velocità conforme di 50 km/h già da circa 0,99 s prima del momento di percezione del pericolo perché, in quel momento, si trovasse a una distanza sufficiente a consentire la normale percezione e reazione del conducente e il successivo arresto prima del punto d’urto.
Poiché il momento di percezione del pericolo si colloca circa 0,67 s prima dell’urto, il tempo di soglia risulta pari a circa 1,66 s prima dell’urto (tₛₒ = 0,67 + 0,99 ≈ 1,66 s).
Nella sequenza effettiva ipotizzata, caratterizzata da una velocità costante di 90 km/h nell’intervallo considerato, a tale istante corrisponde una distanza dal punto d’urto di circa 41,4 m (dₛₒ = 25 × 1,66 ≈ 41,4 m).
La soglia causale di evitabilità spaziale, indicata come SCEₛ, si colloca pertanto circa 1,66 s prima dell’urto, quando l’autovettura si trova a circa 41,4 m dal punto d’urto.
Il risultato mostra che è sufficiente anticipare il mantenimento della velocità conforme di circa 0,99 s rispetto al momento di percezione del pericolo perché un investimento inevitabile secondo l’analisi classica dell’evitabilità spaziale divenga evitabile mediante arresto.
8. La soglia causale di evitabilità temporale
Il medesimo procedimento può essere applicato al criterio dell’evitabilità temporale, verificando quanto debba essere anticipato il mantenimento della velocità conforme affinché il conseguente ritardo nell’arrivo dell’autovettura al punto di conflitto consenta al pedone di liberare completamente la fascia d’ingombro.
Come già calcolato, alla velocità costante di 1,5 m/s il pedone necessita di circa 1,87 s per percorrere i 2,8 m necessari a liberare completamente la fascia d’ingombro dell’autovettura. Nell’esempio, tale intervallo decorre dal momento in cui il pedone emerge dalla sagoma del furgone, coincidente con il momento di percezione del pericolo.
Affinché l’investimento venga evitato secondo il criterio temporale, l’autovettura non deve raggiungere il punto di conflitto prima che sia trascorso tale intervallo. Alla velocità conforme di 50 km/h, considerando 1 s di percezione e reazione e la successiva frenata con decelerazione costante pari a 7 m/s², in 1,87 s l’autovettura percorre circa 23,3 m [13,89 + (13,89 × 0,87 − 0,5 × 7 × 0,87²) ≈ 23,3 m].
Nel momento di percezione del pericolo, nella sequenza effettiva l’autovettura si trova invece a circa 16,7 m dal punto d’urto. È pertanto necessario un margine aggiuntivo di circa 6,6 m (23,3 − 16,7 ≈ 6,6 m).
Poiché la differenza tra la velocità effettiva di 90 km/h e quella conforme di 50 km/h è pari a circa 11,11 m/s, il margine necessario si ottiene anticipando il mantenimento della velocità conforme di circa 0,60 s rispetto al momento di percezione del pericolo (calcolando sui valori non arrotondati, ≈ 0,60 s).
La soglia causale di evitabilità temporale, indicata come SCEₜ, si colloca quindi circa 0,60 s prima del momento di percezione del pericolo. Calcolando sui valori non arrotondati, il corrispondente tempo di soglia rispetto all’urto è pari a circa 1,26 s.
Nella sequenza effettiva ipotizzata, caratterizzata dalla velocità costante di 90 km/h nell’intervallo considerato, a tale istante corrisponde una distanza dal punto d’urto di circa 31,6 m.
La SCEₜ si colloca pertanto circa 1,26 s prima dell’urto, quando l’autovettura si trova a circa 31,6 m dal punto d’urto.
Il risultato mostra che è sufficiente anticipare il mantenimento della velocità conforme di circa 0,60 s rispetto al momento di percezione del pericolo perché un investimento inevitabile secondo l’analisi classica dell’evitabilità temporale divenga evitabile mediante il ritardo nell’arrivo dell’autovettura al punto di conflitto.
L’evitabilità temporale richiede tuttavia una cautela ulteriore, tanto nell’analisi classica quanto nell’applicazione della SCEₜ. Essa presuppone infatti che il pedone prosegua il proprio movimento secondo la velocità e la traiettoria considerate. In una situazione reale, la percezione del veicolo potrebbe invece indurlo ad arrestarsi, accelerare, arretrare o modificare diversamente il proprio moto.
L’evitabilità spaziale presenta, sotto questo profilo, una maggiore robustezza controfattuale: una volta dimostrato che il veicolo si sarebbe arrestato prima del punto d’urto, le eventuali variazioni del successivo comportamento del pedone non incidono più sul meccanismo impeditivo considerato.
La SCEₛ e la SCEₜ non devono pertanto necessariamente coincidere, poiché individuano due diversi meccanismi impeditivi dell’evento. Deve essere sempre precisato quale meccanismo conduce alla soglia individuata e quali ulteriori assunzioni controfattuali esso richiede.
9. Il significato causale della soglia di evitabilità
I valori appena calcolati individuano, per i due criteri considerati, due diverse configurazioni spazio-temporali della soglia causale di evitabilità. Tale differenza non costituisce una peculiarità della SCE, ma riflette la distinzione, già propria dell’analisi classica, tra evitabilità spaziale ed evitabilità temporale, fondate su differenti meccanismi impeditivi dell’evento.
Nell’esempio, secondo il criterio dell’evitabilità spaziale, la soglia si colloca a circa 41,4 m dal punto d’urto e, secondo il criterio dell’evitabilità temporale, a circa 31,6 m. La prima individua la configurazione dalla quale il mantenimento della velocità conforme avrebbe consentito l’arresto prima del punto d’urto, mentre la seconda individua quella dalla quale il ritardo nell’arrivo al punto di conflitto avrebbe consentito al pedone di liberare la fascia d’ingombro del veicolo.
I due criteri non sono alternativi in senso esclusivo. La loro applicazione dipende dalla sequenza spazio-temporale ricostruita, dal meccanismo impeditivo concretamente ipotizzabile e dai dati disponibili. Quando entrambi risultano tecnicamente applicabili, possono essere sviluppate entrambe le verifiche, precisando per ciascuna il meccanismo impeditivo considerato e le assunzioni controfattuali necessarie.
Le soglie così individuate, però, non dimostrano ancora che il conducente fosse già tenuto a procedere alla velocità conforme assunta nel calcolo, pari a 50 km/h nello specifico esempio considerato. Tale valore coincide qui, per ipotesi, con il limite numerico vigente, ma nei casi concreti la velocità conforme deve essere determinata autonomamente sulla base delle condizioni conoscibili ex ante e può anche risultare inferiore al limite.
Le soglie stabiliscono soltanto a partire da quali configurazioni il mantenimento della velocità conforme avrebbe assunto efficacia impeditiva rispetto all’evento.
La domanda diventa dunque semplice: quando l’autovettura si trovava, rispettivamente, a circa 41,4 m e 31,6 m dal punto d’urto, la velocità conforme assunta nell’esempio, pari a 50 km/h, era già concretamente esigibile ex ante?
È questa verifica che consente di passare dal mero calcolo cinematico alla valutazione giuridica della rilevanza causale della condotta.
10. Il giudizio di esigibilità ex ante
La giurisprudenza penale di legittimità ha più volte evidenziato che, soprattutto nell’applicazione delle regole cautelari elastiche, la condotta dovuta non può essere individuata a posteriori scegliendo semplicemente quella che, alla luce dell’evento ormai verificatosi, avrebbe consentito di evitarlo.
Cass. pen., Sez. IV, n. 40050/2018 ha affermato la necessità di individuare la velocità adeguata sulla base delle circostanze concretamente esistenti e conoscibili dal conducente, secondo una valutazione ex ante e non muovendo dal risultato conosciuto ex post.
Il principio assume particolare rilievo in Cass. pen., Sez. IV, n. 16108/2023, che ha censurato la sovrapposizione tra la velocità individuata ex post come idonea a evitare l’evento e quella effettivamente esigibile alla luce delle condizioni preesistenti e conoscibili.
La SCE non sostituisce questo giudizio con un calcolo cinematico, ma individua il momento della sequenza con riferimento al quale deve essere valutata l’esigibilità ex ante della velocità conforme.
Il calcolo cinematico stabilisce da quale momento il mantenimento della velocità conforme avrebbe consentito di evitare l’evento.
Il successivo giudizio giuridico deve invece stabilire se, in quel momento, la velocità conforme fosse già concretamente esigibile ex ante.
Solo se entrambe le verifiche hanno esito positivo, la velocità non conforme mantenuta nella fase immediatamente antecedente assume rilevanza nel giudizio causale secondo il metodo, ferma restando la valutazione degli ulteriori profili causali rilevanti nel caso concreto.
11. Velocità conforme ed evitabilità nel caso concreto
L’applicazione della SCE presuppone l’individuazione della velocità conforme da utilizzare nel giudizio controfattuale. Tale velocità deve essere determinata secondo una valutazione ex ante delle condizioni concrete della circolazione e non può essere scelta a posteriori in funzione della sua capacità di evitare l’incidente.
Nell’esempio fin qui considerato, per semplicità, la velocità conforme è stata assunta pari a 50 km/h, coincidente con il limite numerico vigente. Lo stesso art. 142, comma 5, c.d.s. stabilisce tuttavia che, anche quando sono fissati limiti di velocità, restano fermi gli obblighi previsti dall’art. 141 c.d.s. Il rispetto del limite numerico non esaurisce quindi il dovere di adeguare la velocità alle condizioni concrete della circolazione e la velocità conforme può risultare inferiore al limite vigente.
Si consideri ora un diverso esempio, nel quale un’autovettura procede alla velocità effettiva di 50 km/h lungo un tratto di strada soggetto al medesimo limite numerico. Il conducente rispetta quindi il limite massimo previsto per quel tratto.
Si assuma però, ai soli fini dell’esempio, che una valutazione ex ante delle condizioni concrete, quali guida notturna, pioggia, ridotta visibilità, presenza di veicoli parcheggiati e conseguente limitazione del campo visivo, conduca a ritenere concretamente esigibile una velocità prudenziale di 30 km/h.
Il valore di 30 km/h deve essere quindi giustificato indipendentemente dal successivo calcolo di evitabilità e non può essere individuato semplicemente perché, a posteriori, risulta idoneo a evitare l’incidente.
I calcoli del nuovo esempio vengono sviluppati con riferimento alla sola evitabilità spaziale.
Mantenendo la stessa geometria dell’esempio precedente, il pedone impiega circa 0,67 s dal momento di percezione del pericolo all’urto. Procedendo alla velocità effettiva di 50 km/h, pari a circa 13,89 m/s, nello stesso intervallo l’autovettura percorre circa 9,3 m [13,89 × (1 / 1,5) ≈ 9,3 m].
La velocità prudenziale ipotizzata di 30 km/h corrisponde a circa 8,33 m/s. Con un tempo di percezione e reazione tₚᵣ pari a 1 s e una decelerazione costante pari a 7 m/s², la distanza complessivamente necessaria all’arresto è di circa 13,3 m [8,33 + 8,33² / (2 × 7) ≈ 13,3 m].
Applicando il criterio classico dell’evitabilità spaziale, l’investimento risulta inevitabile: nel momento di percezione del pericolo sono disponibili circa 9,3 m, mentre ne occorrono circa 13,3 per arrestare l’autovettura prima del punto d’urto.
L’analisi classica dell’evitabilità spaziale conduce dunque a escludere l’evitabilità dell’investimento anche sostituendo, nel momento di percezione del pericolo, alla velocità effettiva di 50 km/h la velocità prudenziale di 30 km/h. Anche il criterio classico dell’evitabilità temporale condurrebbe al medesimo risultato, poiché il ritardo prodotto dalla velocità prudenziale di 30 km/h non sarebbe sufficiente a consentire al pedone di liberare completamente la fascia d’ingombro dell’autovettura.
L’applicazione della soglia causale consente invece di verificare se la stessa conclusione rimanga valida considerando anche la fase immediatamente antecedente.
La differenza tra la distanza necessaria all’arresto e quella disponibile è di circa 4,0 m (13,3 − 9,3 ≈ 4,0 m), mentre la differenza tra la velocità effettiva di 50 km/h e quella prudenziale di 30 km/h è pari a circa 5,56 m/s.
Per acquisire il margine spaziale mancante è sufficiente anticipare il mantenimento della velocità prudenziale di circa 0,73 s rispetto al momento di percezione del pericolo, calcolando sui valori non arrotondati.
Nella sequenza effettiva, caratterizzata dalla velocità costante di 50 km/h nell’intervallo considerato, la soglia causale di evitabilità spaziale si colloca a circa 19,3 m dal punto d’urto (dₛₒ ≈ 19,3 m), corrispondenti a circa 1,39 s prima dell’urto (tₛₒ ≈ 1,39 s).
Il risultato modifica la prospettiva dell’analisi. Un investimento che, assumendo come riferimento iniziale il momento di percezione del pericolo, risulta inevitabile anche alla velocità prudenziale di 30 km/h diviene evitabile se quella stessa velocità viene mantenuta già da quando l’autovettura si trova a circa 19,3 m dal punto d’urto, invece che soltanto dal momento di percezione del pericolo, quando la distanza disponibile è ormai ridotta a circa 9,3 m.
La domanda diventa allora decisiva: quando l’autovettura si trovava a circa 19,3 m dal punto d’urto, erano già presenti e concretamente conoscibili le condizioni che rendevano ex ante esigibile la velocità prudenziale di 30 km/h?
Se la risposta è positiva, l’inevitabilità accertata dall’analisi classica non esclude la rilevanza causale della velocità mantenuta nella fase immediatamente antecedente. Se la risposta è negativa, il fatto che 30 km/h avrebbero matematicamente consentito di evitare l’investimento non è sufficiente ad attribuire rilevanza causale alla condotta precedente.
È in questo passaggio che emerge una delle principali conseguenze applicative del metodo qui proposto. Se, alla distanza dalla quale il mantenimento della velocità conforme avrebbe consentito di evitare l’incidente, quella velocità era già concretamente esigibile ex ante, l’inevitabilità accertata a partire dal momento di percezione del pericolo non consente più di escludere il ruolo causale della velocità mantenuta nella fase immediatamente antecedente.
Un incidente considerato inevitabile secondo l’analisi classica può così risultare evitabile alla luce della condotta conforme effettivamente esigibile, imponendo una diversa valutazione causale della condotta del conducente.
12. Aderenza al fatto concreto e minima alterazione controfattuale
Una rappresentazione intuitiva del metodo può essere ottenuta immaginando una ripresa zenitale dell’incidente, idealmente realizzata da un drone virtuale. Il filmato riproduce la sequenza effettivamente ricostruita: la traiettoria del veicolo, il suo profilo di velocità, il movimento del pedone, il momento di percezione del pericolo, la successiva reazione del conducente e, infine, l’urto.
La SCE assume questa sequenza come riferimento e non costruisce liberamente uno scenario alternativo. Il controfattuale interviene sulla sequenza ricostruita modificando esclusivamente la condotta oggetto della verifica causale, che viene sostituita con quella conforme. Tutti gli altri elementi rimangono invariati, salvo le modificazioni che derivano necessariamente dalla diversa condotta introdotta.
Da questa impostazione derivano due principi metodologici strettamente connessi.
Il principio di aderenza al fatto concreto richiede che la determinazione della soglia causale di evitabilità muova dalla ricostruzione spazio-temporale dell’incidente e dalle concrete modalità con cui l’evento si è verificato. La SCE non prende quindi origine da uno scenario ipotetico costruito a posteriori, ma dal fatto realmente avvenuto.
Il principio di minima alterazione controfattuale richiede invece che, nel formulare il comportamento alternativo conforme, venga modificata la sola condotta oggetto della verifica causale, evitando di alterare ulteriori elementi della sequenza, salvo quando la loro variazione derivi necessariamente dalla modifica introdotta.
Sotto il profilo della minima alterazione controfattuale, un riferimento significativo è rinvenibile nella decisione del Bundesgerichtshof del 6 novembre 1984, 4 StR 72/84. Il giudizio controfattuale viene costruito sostituendo alla sola condotta contestata quella conforme e mantenendo ferme, per quanto possibile, le ulteriori circostanze della sequenza. La decisione colloca tuttavia l’inizio della verifica causale nell’ingresso nella concreta situazione critica di traffico ed esclude la rilevanza di precedenti eccessi di velocità quando abbiano soltanto determinato la presenza del veicolo nel luogo dell’incidente in quel determinato momento. Il richiamo presenta quindi affinità con la SCE quanto al criterio di minima alterazione del fatto ricostruito, ma non costituisce un precedente diretto dell’arretramento dell’analisi proposto dal metodo.
Questo criterio assume particolare importanza nell’applicazione della SCE, perché impedisce che la verifica causale si trasformi nella costruzione di una storia alternativa dell’incidente. Il controfattuale non deve ricostruire come l’incidente avrebbe potuto svolgersi diversamente in ogni suo elemento. Deve modificare soltanto la condotta sottoposta a verifica e seguire, da quel momento, le sole conseguenze necessariamente prodotte dalla modifica introdotta.
13. Velocità antecedente e limiti del controfattuale
I calcoli sviluppati nell’esempio assumono, per semplicità espositiva, che la velocità effettiva di 90 km/h sia rimasta costante nel breve intervallo antecedente al momento di percezione del pericolo. Tale assunzione non costituisce tuttavia un presupposto del metodo.
Nell’applicazione al caso concreto, la determinazione della soglia di evitabilità deve essere condotta utilizzando la migliore ricostruzione disponibile dell’effettivo profilo di velocità del veicolo. Se l’autovettura si trovava in fase di accelerazione, la velocità mantenuta negli istanti precedenti poteva essere inferiore a quella rilevata nella fase terminale; se si trovava invece in fase di decelerazione, poteva essere superiore.
Quando la soglia di evitabilità si colloca a pochi decimi di secondo dal momento di percezione del pericolo, o comunque all’interno di una fase della sequenza ricostruita con sufficiente precisione, le ordinarie variazioni della velocità possono avere un’incidenza limitata sul risultato. La loro influenza può comunque essere verificata ripetendo il calcolo entro un intervallo ragionevole di valori.
Quando l’individuazione della soglia di evitabilità richiede di risalire significativamente nel tempo, diviene meno giustificato estendere automaticamente alla fase antecedente la velocità rilevata in prossimità dell’urto. In tali casi, la determinazione di tₛₒ e dₛₒ richiede una ricostruzione più articolata del profilo di velocità, fondata, ove disponibili, su dati EDR o telemetrici, videoriprese, tracce materiali, caratteristiche prestazionali del veicolo e ogni altro elemento tecnicamente utilizzabile.
L’arretramento temporale necessario per individuare la soglia di evitabilità non costituisce quindi, di per sé, un limite rigido all’applicabilità della SCE, ma incide direttamente sulla robustezza della ricostruzione e sul livello di supporto tecnico e probatorio richiesto. La regressione trova il proprio limite concreto nel punto oltre il quale gli elementi disponibili non consentono più di ricostruire con sufficiente affidabilità la velocità effettivamente mantenuta dal veicolo e le altre condizioni rilevanti della sequenza, secondo lo standard probatorio proprio dell’ambito nel quale il risultato viene utilizzato.
La necessità di mantenere il controfattuale aderente alla sequenza reale pone inoltre un problema distinto. Una diversa velocità modifica inevitabilmente la sincronizzazione tra gli utenti della strada e può determinare, in astratto, scenari nei quali l’evento non si sarebbe verificato per ragioni meramente temporali. Per esempio, un valore ancora superiore a quello effettivamente mantenuto avrebbe potuto consentire all’autovettura di oltrepassare l’area di conflitto prima dell’ingresso del pedone nella propria traiettoria.
Una simile ricostruzione può essere cinematicamente corretta, ma è estranea al controfattuale considerato dalla SCE. Il confronto non riguarda infatti qualsiasi diversa velocità capace di evitare l’incidente, ma la velocità conforme alla regola cautelare applicabile.
Una velocità ancora maggiore, proprio perché ulteriormente difforme dalla condotta dovuta, non rappresenta quindi un termine di confronto pertinente. La circostanza che avrebbe potuto evitare quello specifico evento attraverso una diversa sincronizzazione spazio-temporale non esclude la rilevanza causale della velocità non conforme effettivamente mantenuta.
Il controfattuale della SCE resta pertanto delimitato dalla condotta conforme. Il parametro oggetto della verifica viene modificato nella direzione imposta dalla regola cautelare, mentre gli altri elementi della sequenza restano invariati, salvo le modificazioni che derivano necessariamente dalla diversa condotta introdotta.
14. Analisi classica e SCE nel giudizio di evitabilità
La SCE non sostituisce l’analisi classica dell’evitabilità, ma ne utilizza gli elementi ricostruttivi e i risultati. Nel controfattuale vengono mantenute ferme, per quanto compatibili con la diversa velocità considerata, le condizioni della sequenza reale, compresi il momento di percezione del pericolo, il tempo di percezione e reazione, la capacità frenante del veicolo e, quando rilevante, il movimento dell’altro utente della strada. Restano ammesse le modificazioni che derivano necessariamente dalla diversa condotta introdotta.
L’analisi classica conserva una funzione essenziale, perché stabilisce se, da quel momento, l’evento fosse ancora evitabile secondo il criterio dell’evitabilità spaziale o temporale.
La SCE estende invece la verifica alla fase immediatamente antecedente e pone una domanda ulteriore: l’inevitabilità accertata nel momento di percezione del pericolo era indipendente dalla velocità precedentemente mantenuta oppure era già conseguenza della velocità non conforme tenuta prima di quel momento?
La conclusione secondo cui un incidente era inevitabile deve quindi essere riferita all’ambito della verifica compiuta. L’inevitabilità accertata a partire dal momento di percezione del pericolo dimostra che, raggiunta quella fase della sequenza, non residuavano più margini sufficienti per evitare l’evento secondo il comportamento reattivo considerato.
L’inevitabilità così accertata non consente, però, di escludere per ciò solo la rilevanza causale della velocità non conforme mantenuta nella fase immediatamente antecedente.
15. Antecedenti tecnici e giuridici
La SCE si inserisce in un quadro nel quale diversi elementi del metodo qui proposto sono già presenti, separatamente, nella letteratura tecnico-ricostruttiva e nell’elaborazione giuridica. La sua specificità non consiste quindi nell’introduzione di principi del tutto estranei agli strumenti già utilizzati, ma nel loro coordinamento all’interno di una determinata sequenza di verifica causale.
La ricostruzione degli incidenti stradali utilizza da tempo strumenti diretti a ricostruire la sequenza del sinistro, valutarne l’evitabilità e confrontare la condotta effettiva con il comportamento alternativo conforme. Nell’ambito italiano, il lavoro di D. Vangi costituisce uno dei riferimenti generali per l’analisi tecnica degli incidenti stradali.
Gary A. Davis ha affrontato specificamente il rapporto causale tra velocità e collisione mediante ricostruzioni controfattuali applicate, tra l’altro, agli incidenti nelle intersezioni e agli investimenti di pedone, mostrando come una diversa velocità possa modificare la configurazione spazio-temporale che conduce all’evento.
Una particolare affinità concettuale è rinvenibile nell’erweiterte Vermeidbarkeitsbetrachtung, ossia nell’analisi estesa dell’evitabilità, proposta da Markus Winninghoff, che introduce l’Aufmerkpunkt, collocato anteriormente al normale momento di reazione e riferito a una situazione già riconoscibile come tale da richiedere maggiore attenzione o un adeguamento della condotta. Il punto di partenza è tuttavia diverso da quello della SCE. L’Aufmerkpunkt viene individuato in relazione a una situazione che avrebbe già dovuto determinare una diversa condotta; la SCE ricerca invece, procedendo a ritroso lungo la sequenza ricostruita, la configurazione spazio-temporale più prossima all’urto dalla quale il mantenimento della condotta conforme avrebbe impedito l’evento. Solo dopo avere individuato questa soglia di evitabilità viene verificato se, in quella fase, la condotta conforme fosse già concretamente esigibile ex ante.
Spitzhüttl e Liers hanno sviluppato il concetto di Point of No Return, individuando mediante simulazione il limite temporale oltre il quale la collisione non risulta più evitabile attraverso le manovre considerate. Anche questo approccio presenta una prossimità cinematica con la SCE, ma risponde a una domanda diversa. Il Point of No Return individua il limite oltre il quale l’evento non è più fisicamente evitabile mediante le manovre considerate; la SCE procede invece in senso retrospettivo e ricerca il punto della sequenza dal quale il comportamento alternativo conforme avrebbe ancora impedito l’evento, sottoponendo poi il risultato alla verifica dell’esigibilità giuridica ex ante.
La specificità della SCE non risiede quindi nella mera individuazione di un punto antecedente all’urto, ma nella sequenza logica del procedimento: determinazione retrospettiva della soglia di efficacia impeditiva della condotta conforme e successiva, autonoma verifica della sua concreta esigibilità ex ante.
Sul versante giuridico assume particolare interesse la decisione del Bundesgerichtshof del 25 marzo 2003, VI ZR 161/02. La pronuncia afferma che, quando è stato violato un limite generale di velocità già vigente, il comportamento alternativo conforme non consiste nel cominciare a ridurre la velocità soltanto all’insorgere della situazione critica, ma nel trovarsi già alla velocità consentita all’inizio di quella situazione. La decisione conferma quindi che il giudizio causale sulla velocità non deve essere necessariamente costruito attribuendo la condotta conforme soltanto dal momento nel quale si rende necessaria la reazione terminale.
Gli antecedenti richiamati mostrano quindi che i singoli elementi sui quali si fonda la SCE trovano già riscontro, sotto profili diversi, nella tecnica ricostruttiva e nell’elaborazione giuridica.
In sintesi, il metodo qui proposto non assume il momento di percezione del pericolo come limite iniziale del giudizio causale. Procedendo a ritroso lungo la sequenza ricostruita, individua la soglia di evitabilità dalla quale il mantenimento della condotta conforme avrebbe impedito l’evento e verifica successivamente se, in quella fase, la stessa condotta fosse già concretamente e giuridicamente esigibile ex ante. La verifica cinematica e quella giuridica rimangono così distinte, ma vengono ordinate in una successione precisa che caratterizza il metodo della soglia causale di evitabilità.
16. Obiezioni, limiti e condizioni di applicazione
La SCE consente di riesaminare sotto un diverso profilo causale incidenti ritenuti inevitabili sulla base dell’analisi della sola fase terminale, verificando se quell’inevitabilità fosse già conseguenza della condotta mantenuta nella fase immediatamente antecedente. Proprio per la rilevanza che questa verifica può assumere nel caso concreto, il metodo deve essere applicato secondo criteri rigorosi e nel rispetto di precisi limiti.
• Quanto è possibile arretrare nella sequenza? La SCE non stabilisce un limite temporale predeterminato, ma non autorizza neppure una regressione indefinita. La ricerca procede a ritroso fino alla soglia di evitabilità più prossima all’urto dalla quale il mantenimento della condotta conforme avrebbe impedito l’evento. Il limite concreto alla regressione è rappresentato dalla possibilità di ricostruire con sufficiente affidabilità, sulla base degli elementi disponibili, la velocità effettivamente mantenuta dal veicolo e le altre condizioni rilevanti della sequenza, secondo lo standard probatorio proprio dell’ambito nel quale il risultato viene utilizzato.
• È sufficiente che, mantenendo prima una velocità inferiore, il veicolo si sarebbe trovato in una posizione diversa? No. La semplice constatazione che una diversa velocità avrebbe modificato la posizione del veicolo nella sequenza non è sufficiente, da sola, a fondare la rilevanza causale della condotta. Il risultato cinematico deve essere collegato alla regola cautelare concretamente applicabile e al rischio che essa era diretta a prevenire. Anche il Bundesgerichtshof, nella decisione del 6 novembre 1984, ha escluso la rilevanza di un precedente eccesso di velocità quando questo avesse soltanto determinato la presenza del veicolo nel luogo dell’incidente in quel determinato momento. La SCE richiede quindi una verifica ulteriore: nella fase individuata dalla soglia di evitabilità, la velocità conforme doveva essere già concretamente e giuridicamente esigibile e l’evento verificatosi doveva rientrare nel rischio che quella regola cautelare mirava a prevenire.
• Una velocità ancora maggiore, modificando la sincronizzazione tra gli utenti, potrebbe escludere la rilevanza causale della velocità non conforme? Una diversa velocità può certamente modificare la successione temporale degli eventi e determinare scenari nei quali quello specifico incidente non si sarebbe verificato. Il controfattuale rilevante non riguarda però qualsiasi diversa velocità capace di evitare la collisione, ma il comportamento conforme alla regola cautelare applicabile. Una condotta parimenti o maggiormente antidoverosa non costituisce pertanto il termine di confronto pertinente.
• La SCE presuppone che la velocità mantenuta nella fase immediatamente antecedente fosse costante? No. La velocità costante utilizzata negli esempi costituisce soltanto una semplificazione espositiva. Nel caso concreto deve essere utilizzato il profilo di velocità meglio ricostruibile sulla base degli elementi disponibili. Quando l’intervallo considerato è molto breve, si può verificare se le possibili variazioni della velocità incidano in modo significativo sul risultato; quanto più, invece, occorre risalire nel tempo, tanto maggiore diventa l’importanza di ricostruire con precisione l’effettivo andamento della velocità.
• Quanto incidono le incertezze dei dati utilizzati? Velocità, momento di percezione del pericolo, tempo di percezione e reazione tₚᵣ, decelerazione, traiettorie e posizioni degli utenti non sono sempre determinabili con assoluta precisione. La SCE deve quindi tenere conto dei margini di incertezza propri della ricostruzione. Quando tali margini possono incidere sul risultato, occorre verificare come cambiano la distanza e il tempo di soglia assumendo valori ragionevolmente diversi dei dati utilizzati.
• La soglia di evitabilità dipende dal tempo di percezione e reazione? Sì, come avviene nell’ordinaria analisi dell’evitabilità. La SCE non modifica però tₚᵣ allo scopo di rendere evitabile l’incidente. Assume il valore tecnicamente giustificato nella ricostruzione e verifica quanto debba essere anticipato il mantenimento della condotta conforme affinché l’evento possa essere impedito.
• SCEₛ e SCEₜ coincidono necessariamente? No. Già nell’analisi classica l’evitabilità spaziale e quella temporale si fondano su meccanismi impeditivi diversi e conducono quindi a risultati numerici differenti. Ciò non significa che debba essere diversa anche la conclusione finale, che può essere in entrambi i casi di evitabilità oppure di inevitabilità. La diversa natura dei due criteri si riflette anche nell’applicazione della SCE, determinando una soglia di evitabilità spaziale e una temporale collocate in punti diversi della sequenza. La SCEₛ offre, sotto questo profilo, una maggiore robustezza controfattuale perché, una volta dimostrato che il veicolo si sarebbe arrestato prima del punto d’urto, non occorre formulare ulteriori ipotesi sul successivo comportamento dell’altro utente. La SCEₜ dipende invece anche dalla prosecuzione del movimento di quest’ultimo secondo la traiettoria e la velocità considerate.
• Come viene individuata una velocità prudenziale inferiore al limite numerico? Il fondamento della velocità prudenziale inferiore al limite si rinviene anzitutto nell’art. 141 c.d.s., che impone al conducente di adeguare la velocità alle concrete condizioni della circolazione. Il limite numerico costituisce pertanto un limite massimo, ma il suo rispetto non esaurisce necessariamente la regola cautelare quando le caratteristiche della strada, la visibilità, il traffico o altre circostanze concretamente conoscibili impongano una maggiore moderazione della marcia. L’individuazione della velocità conforme deve però precedere logicamente il giudizio di evitabilità ed essere compiuta secondo una valutazione ex ante. Non sarebbe quindi corretto affermare che il conducente avrebbe dovuto procedere, ad esempio, a 30 km/h per il solo fatto che il successivo calcolo dimostri che a quella velocità l’incidente sarebbe stato evitato. In tal modo la condotta dovuta verrebbe ricavata dall’evento già verificatosi, sovrapponendo la velocità che risulta ex post idonea a impedirlo a quella realmente esigibile prima dell’incidente. La giurisprudenza di legittimità ha espressamente censurato questo procedimento, affermando che, in presenza di regole cautelari elastiche, la condotta dovuta deve essere individuata sulla base delle circostanze concrete, preesistenti e conoscibili, e non ricavata a posteriori dall’esito dell’incidente. Solo dopo avere determinato in questo modo la velocità conforme è possibile verificare, mediante la SCE, se il suo mantenimento avrebbe impedito l’evento.
• Cosa accade se, nella fase individuata dalla soglia di evitabilità, la condotta conforme non era ancora esigibile? Il risultato cinematico conserva il proprio significato fisico, ma non consente di attribuire rilevanza causale al mancato mantenimento di una condotta che in quella fase non era ancora dovuta. Ciò accade, ad esempio, se il limite numerico non era ancora applicabile oppure se, in quella fase, non erano ancora presenti o conoscibili le condizioni che avrebbero imposto una velocità prudenziale inferiore.
• La determinazione della SCE dimostra automaticamente la responsabilità del conducente? No. La SCE individua la fase della sequenza dalla quale il comportamento alternativo conforme avrebbe impedito l’evento e consente di verificare se quella condotta fosse già concretamente e giuridicamente esigibile ex ante. Restano distinti gli ulteriori accertamenti necessari per l’attribuzione della responsabilità, tra i quali l’individuazione della regola cautelare applicabile, la verifica che l’evento costituisca la realizzazione del rischio che la regola mirava a prevenire e l’eventuale rilevanza di condotte concorrenti. I risultati dell’intero procedimento devono inoltre essere valutati secondo lo standard probatorio proprio dell’ambito nel quale vengono utilizzati: nel giudizio civile secondo il criterio del più probabile che non; nel processo penale secondo il più rigoroso standard richiesto per l’affermazione della responsabilità oltre ogni ragionevole dubbio. Le medesime incertezze tecniche e ricostruttive possono quindi assumere un diverso rilievo nei due ambiti, pur rimanendo invariato il metodo di analisi.
La SCE offre quindi uno strumento ulteriore per valutare il ruolo causale della velocità nell’incidente concreto. Consente, in particolare, di verificare se un incidente ritenuto inevitabile considerando soltanto la fase terminale della sequenza fosse invece evitabile mantenendo la velocità conforme già nella fase immediatamente antecedente. Se quella velocità era già giuridicamente esigibile ex ante, il precedente giudizio di inevitabilità può essere rimesso in discussione; se non lo era, il metodo non consente di attribuire rilevanza causale alla condotta precedente sulla sola base del risultato cinematico.
17. Conclusioni
L’analisi classica dell’evitabilità considera normalmente come punto di partenza il momento di percezione del pericolo e verifica se, da quel momento, l’incidente si sarebbe comunque verificato sostituendo alla velocità effettivamente mantenuta quella conforme. La velocità conforme coincide con il limite numerico vigente quando le condizioni concrete della circolazione non impongono una maggiore moderazione, oppure con una velocità prudenziale inferiore quando, per le caratteristiche della strada, la visibilità, il traffico, le condizioni meteorologiche o altre circostanze conoscibili ex ante dal conducente, una velocità più contenuta risultava già dovuta.
Questa verifica è indispensabile per stabilire quali margini di reazione fossero ancora disponibili, ma può non essere sufficiente per valutare il ruolo causale della velocità mantenuta nella fase immediatamente antecedente.
Può infatti accadere che, quando il conducente percepisce il pericolo, l’incidente sia ormai inevitabile anche alla velocità conforme, proprio perché la velocità mantenuta nella fase immediatamente antecedente ha già portato il veicolo in una situazione nella quale non residuano più spazio e tempo sufficienti per evitare l’urto.
Il metodo della soglia causale di evitabilità nasce per verificare se l’inevitabilità accertata nel momento di percezione del pericolo sia già conseguenza della velocità mantenuta nella fase immediatamente antecedente. Invece di arrestare l’analisi a quel momento, procede a ritroso lungo la sequenza ricostruita e individua la configurazione spazio-temporale più prossima all’urto a partire dalla quale il mantenimento della velocità conforme avrebbe impedito l’incidente.
La verifica può essere svolta secondo il criterio dell’evitabilità spaziale, individuando la SCEₛ, oppure secondo quello dell’evitabilità temporale, individuando la SCEₜ. In entrambi i casi, la soglia è descritta da due coordinate riferite all’urto: la distanza del veicolo dal punto d’urto e il corrispondente intervallo temporale che precede l’impatto.
Il calcolo rappresenta però soltanto una parte del procedimento. Una volta individuata la soglia di evitabilità, occorre verificare se, in quella fase della sequenza, la velocità conforme fosse già concretamente e giuridicamente esigibile ex ante. Non è infatti possibile individuarla a posteriori soltanto perché avrebbe consentito di evitare l’incidente: deve risultare già dovuta sulla base delle condizioni conoscibili dal conducente prima dell’evento.
Se questa verifica ha esito negativo, il fatto che una determinata velocità avrebbe consentito di evitare l’urto non è sufficiente per attribuire rilevanza causale alla velocità mantenuta nella fase immediatamente antecedente. Se invece la velocità conforme era già esigibile, il giudizio di inevitabilità formulato dall’analisi classica a partire dal momento di percezione del pericolo non basta, da solo, a escludere il ruolo causale della velocità mantenuta nella fase immediatamente antecedente.
È questo il principale risultato pratico del metodo qui proposto. Un incidente già considerato inevitabile perché esaminato soltanto a partire dal momento di percezione del pericolo può richiedere una diversa valutazione quando l’analisi viene estesa alla fase immediatamente antecedente. Possono così essere riesaminati casi nei quali l’analisi tecnica aveva concluso per l’inevitabilità, verificando se questa fosse davvero indipendente dalla velocità mantenuta nella fase immediatamente antecedente oppure ne rappresentasse già una conseguenza.
La SCE compie questa verifica senza alterare arbitrariamente la sequenza ricostruita e senza individuare a posteriori una velocità funzionale al risultato desiderato. Parte dal fatto concretamente ricostruito, sostituisce alla velocità effettiva quella conforme e individua quanto occorre risalire nella sequenza perché il suo mantenimento impedisca l’evento. Il risultato viene quindi sottoposto alla verifica dell’esigibilità giuridica ex ante.
L’affermazione secondo cui un incidente era inevitabile non esaurisce necessariamente l’analisi causale. In alcuni casi descrive soltanto la fase terminale della sequenza, nella quale, al momento di percezione del pericolo, non residuavano più margini sufficienti per evitare l’urto.
In questi casi, l’inevitabilità accertata nella fase terminale può rappresentare proprio la conseguenza finale della velocità mantenuta nella fase immediatamente antecedente e non un elemento sufficiente, da solo, a escluderne la rilevanza causale.
18. Riferimenti normativi, giurisprudenziali e bibliografici essenziali
Normativa
• Art. 141 c.d.s. – Velocità: impone al conducente di regolare la velocità in relazione alle caratteristiche del veicolo, della strada e del traffico e a ogni altra circostanza rilevante, conservando il controllo del mezzo e la possibilità di arrestarsi tempestivamente entro il campo di visibilità e davanti agli ostacoli prevedibili.
• Art. 142 c.d.s. – Limiti di velocità: disciplina i limiti massimi di velocità. Il comma 5 stabilisce espressamente che, anche quando sono fissati limiti di velocità, restano fermi gli obblighi previsti dall’art. 141 c.d.s., confermando che il rispetto del limite numerico non esaurisce l’obbligo di adeguare la velocità alle concrete condizioni della circolazione.
Giurisprudenza italiana
• Cass. pen., Sez. IV, 29 marzo 2018, dep. 6 settembre 2018, n. 40050, Lenarduzzi, Rv. 273870-01 e 273871-01: nelle regole cautelari elastiche la condotta dovuta deve essere individuata attraverso una valutazione concreta ed ex ante delle circostanze del caso e, in materia di velocità, occorre determinare quella adeguata alle condizioni effettivamente esistenti e conoscibili. La decisione richiama inoltre la necessità di verificare che nell’evento si sia concretizzato il rischio che la regola cautelare violata mirava a prevenire.
• Cass. pen., Sez. IV, 10 novembre 2021, dep. 13 dicembre 2021, n. 45589, Rv. 282596-01: la violazione di una norma della circolazione non consente di presumere il nesso causale con l’evento. Il rapporto causale deve essere specificamente accertato e va escluso quando sia dimostrato che l’incidente si sarebbe ugualmente verificato anche in assenza della condotta antigiuridica.
• Cass. pen., Sez. IV, 5 aprile 2023, dep. 17 aprile 2023, n. 16108: la velocità prudenziale concretamente esigibile deve essere individuata attraverso una valutazione ex ante delle condizioni esistenti e conoscibili e non può essere fatta coincidere con la velocità che, individuata a posteriori, risulta matematicamente idonea a evitare l’evento.
• Cass. pen., Sez. IV, n. 34383/2024, dep. 12 settembre 2024: censura dell’hindsight bias nell’individuazione della regola cautelare e riaffermazione della necessità di ricostruire il comportamento dovuto in concreto ed ex ante, senza desumerlo retrospettivamente dalle precauzioni che, alla luce dell’evento ormai verificatosi, avrebbero consentito di impedirlo.
Giurisprudenza tedesca
• Bundesgerichtshof, Beschluss 6 novembre 1984, 4 StR 72/84, BGHSt 33, 61–66: il rapporto causale tra superamento del limite di velocità e incidente viene verificato assumendo come riferimento l’ingresso nella concreta situazione critica di traffico e sostituendo alla condotta contestata quella conforme, mantenendo ferme, per quanto possibile, le ulteriori circostanze della sequenza. La decisione esclude invece la rilevanza di una precedente violazione di velocità quando questa abbia soltanto determinato la presenza del veicolo nel luogo dell’incidente in quel determinato momento.
• Bundesgerichtshof, 25 marzo 2003, VI ZR 161/02, VersR 2003, 783–786; NJW 2003, 1929–1931: la situazione critica di traffico inizia quando le circostanze concretamente riconoscibili forniscono un indizio dell’imminente insorgere di un pericolo. Quando è stato violato un limite di velocità già vigente, il comportamento alternativo conforme non consiste nel cominciare a ridurre la velocità soltanto all’insorgere della situazione critica, ma nel trovarsi già alla velocità consentita all’ingresso in quella situazione.
Letteratura tecnico-scientifica
• D. Vangi, Ricostruzione della dinamica degli incidenti stradali. Principi e applicazioni, Firenze University Press, 2008, DOI 10.36253/978-88-8453-784-3.
• G.A. Davis, A Case Control Study of Speed and Crash Risk. Technical Report 2: Bayesian Reconstruction of Traffic Accidents and the Causal Effect of Speed in Intersection and Pedestrian Accidents, University of Minnesota, 2006, CTS 06–01B.
• M. Winninghoff, “Erweiterte Vermeidbarkeitsbetrachtung: Der Aufmerkpunkt”, Verkehrsunfall und Fahrzeugtechnik, vol. 45, n. 9, 2007, pp. 235–238. Il contributo sviluppa un’analisi estesa dell’evitabilità attraverso l’individuazione dell’Aufmerkpunkt, anteriore al normale momento di reazione e collegato a una situazione già riconoscibile come tale da richiedere maggiore attenzione o un adeguamento della condotta.
• F. Spitzhüttl, H. Liers, “Calculation of the Point of No Return (PONR) from Real-World Accidents”, 26th International Technical Conference on the Enhanced Safety of Vehicles (ESV), Eindhoven, 2019, paper n. 19-0141. Il lavoro individua mediante simulazione il limite oltre il quale la collisione non risulta più evitabile attraverso le manovre considerate.
Dottrina penalistica
• I. Giugni, “Causalità della colpa e circolazione stradale tra prassi applicative e dubbi irrisolti”, Diritto Penale Contemporaneo, n. 1/2019, pp. 5–16.
• P. Veneziani, “Causalità della colpa e comportamento alternativo lecito”, Cassazione Penale, n. 3/2013, pp. 1224–1244.
• K. Summerer, “Il nesso tra colpa ed evento nella giurisprudenza più recente”, La Legislazione Penale, 2022, pp. 131–156.